Da der Bedarf an zuverlässiger Navigation in Umgebungen ohne GNSS zunimmt, entwickelt die Industrie eine Reihe von Navigationstechnologien, die mit herkömmlichen Trägheitsnavigationssystemen zusammenarbeiten und deren Genauigkeit erheblich verbessern sollen. Honeywell Aerospace hat einige seiner in Entwicklung befindlichen Technologien vorgestellt. Dieser Beitrag erschien zuerst auf Warsight.
Auf der Messe AUSA 2026 hatte Warsight Gelegenheit, mit Honeywell Aerospace über einige neue und in Entwicklung befindliche Technologien des Unternehmens zu sprechen, die Positionierung, Navigation und Zeitbestimmung (PNT) auch ohne globales Satellitennavigationssystem (GNSS) ermöglichen sollen.
Der Bedarf an zuverlässigen PNT-Fähigkeiten in Umgebungen ohne GNSS ist dringlicher geworden. Besonders deutlich wurde dies in der Ukraine, wo beide Seiten hochentwickelte Fähigkeiten zur elektronischen Kampfführung (EW) eingesetzt haben. Insbesondere Russlands Störfähigkeiten haben nachweislich die Navigation verschiedener GNSS-gelenkter Munitionen erfolgreich beeinträchtigt, darunter M982-Excalibur-gelenkte 155-mm-Artilleriegeschosse und gelenkte M30-GMLRS-Raketen, GLSDB-Gleitbomben, Bomben mit JDAM-Lenksätzen und sogar Plattformen, die das Starlink-Netzwerk nutzen.
Möglichkeiten zu finden, PNT auch ohne GNSS aufrechtzuerhalten, hat daher hohe Priorität, damit Streitkräfte auf heutigen und künftigen Gefechtsfeldern einsatzfähig bleiben. Das gilt insbesondere, da zunehmende Investitionen in die Signalaufklärung (SIGINT) die Aussendung von Signalen zu einem immer riskanteren Vorgehen machen.
Trägheitsnavigationssysteme (INS) bieten seit Langem eine eigenständige Navigationsmöglichkeit und können nicht durch Funkstörungen außer Kraft gesetzt werden. Ohne Korrektur ist ihre Genauigkeit jedoch begrenzt – selbst bei modernen Hochleistungssystemen, etwa solchen mit Ringlaserkreiseln (RLG), faseroptischen Kreiseln (FOG) oder mikroelektromechanischen Systemen (MEMS).
Alle INS weisen mit der Zeit eine zunehmende „Drift“ auf: Über Zeit und Entfernung summieren sich kleine Messfehler. Um diese Fehler zu korrigieren und die INS-Position wieder an die tatsächliche Position anzupassen, ist eine zusätzliche Positionsmessung erforderlich; standardmäßig wurde dafür häufig GNSS verwendet.
Ann Witt, Senior Director für Geschäftsentwicklung – Advanced Programs bei Honeywell Aerospace, fasste das grundlegende Problem zusammen „Trägheitsnavigationssysteme driften normalerweise mit einer gewissen Rate, und GPS wird genutzt, um sie wieder auf eine genauere Position zurückzuführen. Dadurch können sie längere Missionen durchführen“, erklärte sie. „Sowohl durch unbeabsichtigte Einflüsse als auch durch gegnerische Maßnahmen beobachten wir Störungen im GPS-Frequenzspektrum [Global Positioning System]. Für Trägheitsnavigationssysteme bedeutet das, dass sie ihre Position nicht mehr aktualisieren und keine Positionskorrekturen mehr erhalten können.“
Das Unternehmen suchte deshalb nach alternativen Möglichkeiten, die Drift von INS zu korrigieren. „Als wir verstanden hatten, wie lange das System ohne GPS und ohne Aktualisierungen auskommen muss, begannen wir zu untersuchen, welche Technologien wir einsetzen könnten“, sagte Witt. Sie ergänzte: „Einige Technologien haben wir inzwischen auf einen höheren Technologiereifegrad (TRL) von 5+ gebracht, andere auf Stufe 6.“
Diese alternativen Navigationssysteme sollen die Genauigkeit von INS verbessern, indem sie entweder die Drift korrigieren oder – wie Witt erläuterte – „dem [INS] eine anfängliche Ausgangsposition liefern, damit es sich ausrichten kann. Ein Kreiselkompasssystem richtet sich also an einem bestimmten Ort aus. Die Sensoren erfassen im Wesentlichen die Erdrotation und die Bewegungen und bestimmen daraus, wie der Kreisel zu diesem Zeitpunkt ausgerichtet sein sollte – basierend auf der vorgegebenen Position.“
Unter den zahlreichen besprochenen Technologien stachen insbesondere drei hervor: astronomisch unterstützte Navigation, magnetische Anomalienavigation und gravimetrische Navigation.
Astronomisch unterstützte Navigation: „Das ist kein Sternsensor wie früher“
Eine der besonders interessanten vorgestellten Technologien war das neue System zur astronomisch unterstützten Navigation, kurz CNAV. Das Prinzip der astronomischen Navigation ist mindestens seit 2000 v. Chr. bekannt und wurde im Laufe der Jahrtausende stetig weiterentwickelt. Auch Neuerungen wie der Sextant werden Navigatoren bis heute vermittelt. Der Ansatz von Honeywell Aerospace nutzt jedoch eine vergleichsweise neue Entwicklung: Satelliten und Weltraumschrott.
„Anstatt nur die Sterne zu beobachten – womit sich eine Genauigkeit von 100 bis 200 Metern erreichen lässt –, betrachten wir einen Stern und beobachten dann, wie ein Weltraumobjekt an ihm vorbeizieht. Anschließend bilden wir die Szene neu ab, sodass wir die Genauigkeit auf unter 100 Meter verbessern können“, erklärte Witt.
Sie ergänzte, zu diesen Objekten gehörten „Satelliten und große ausgediente Objekte. Es geht nicht um winzige Teile und auch nicht um sämtlichen Weltraumschrott, sondern um größere Trümmer. Es müssen Objekte sein, die katalogisiert sind, denn wir benötigen ihre Kartierungsdaten.“
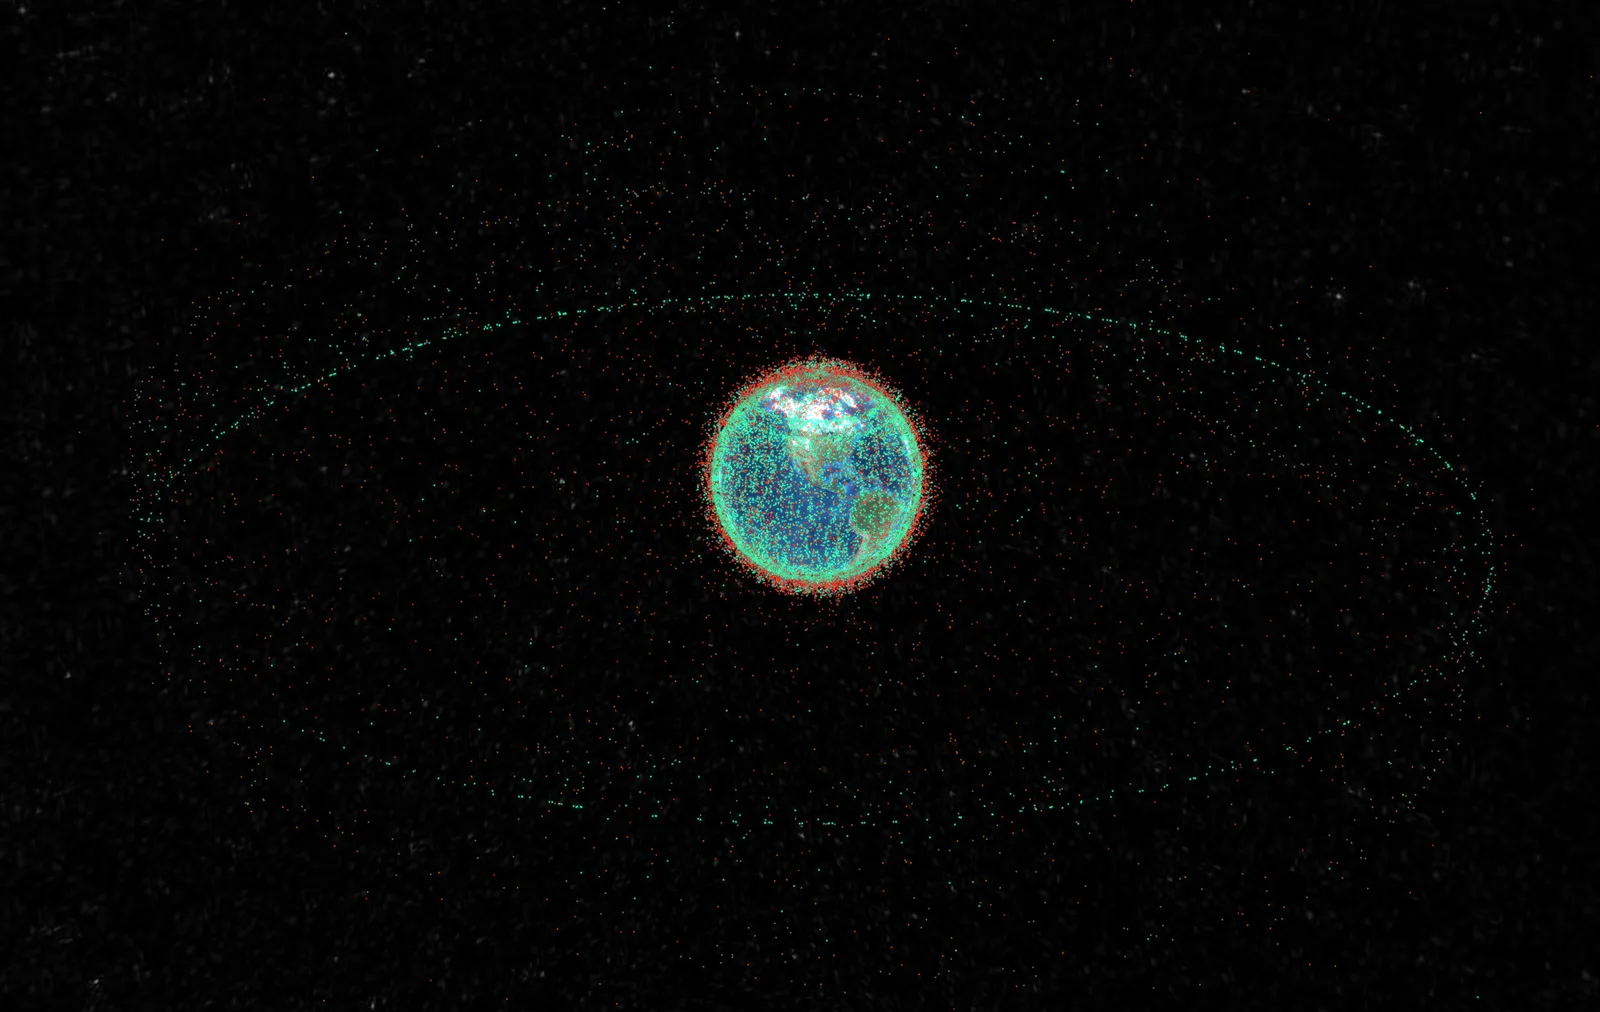
Weltraumobjekte, auch als „resident space objects“ (RSO) bezeichnet, werden kontinuierlich überwacht. Verschiedene Stellen erfassen die grundlegenden Ortungsdaten, darunter das Space Surveillance Network (SSN) des US Strategic Command (USSTRATCOM), die NASA, die ESA sowie Unternehmen für Weltraumlagebilder und Orbitalaufklärung wie LeoLabs. Die Daten sind über Datenbanken wie die des Büros der Vereinten Nationen für Weltraumfragen (UNOOSA) oder Privateer sowie über weitere Quellen öffentlich zugänglich.
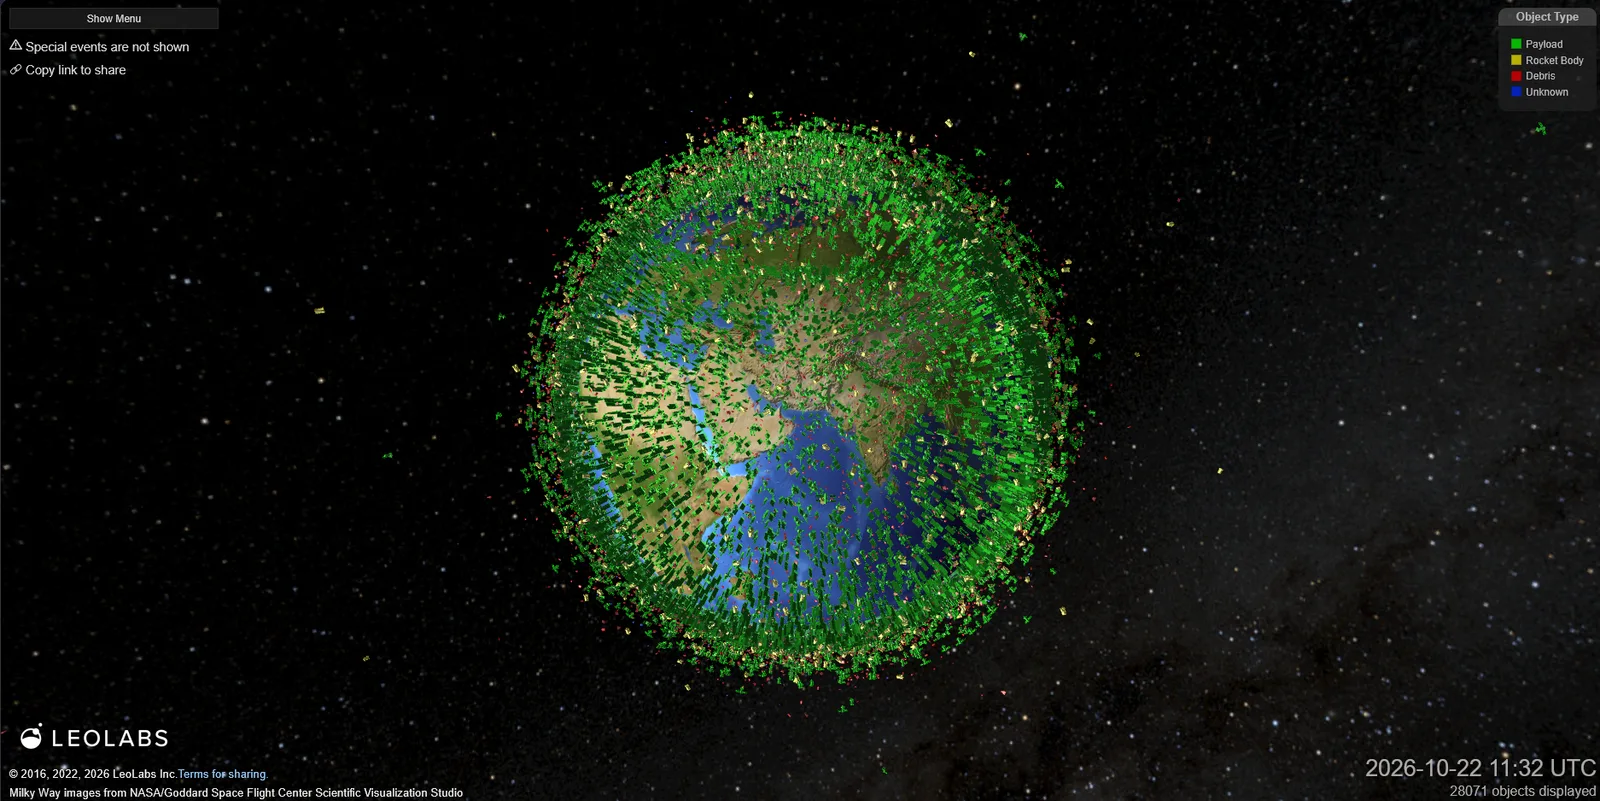
Datenbanken dieser Art liefern die aktuellen Positionen, Bahndaten und Typklassifizierungen verschiedener Weltraumobjekte, darunter aktive Satelliten, Satelliten auf Friedhofsorbits, ausgediente Raketenstufen und Teile davon. Solche Objekte befinden sich häufig auf stabilen Umlaufbahnen und können deshalb als vorhersehbare Orientierungspunkte für die Navigation dienen.
Laut ESA gibt es rund 68.450 Weltraumobjekte mit einer Größe von mindestens 10 cm; viele davon sind deutlich größer und auch aus größerer Entfernung sichtbar. Diese größeren Objekte bieten eine beträchtliche Auswahl möglicher Orientierungspunkte, die das astronomische Navigationssystem von Honeywell Aerospace nutzt. Auf die Frage nach dem verwendeten Sensor bestätigte Witt: „Es ist eine Kamera.“
Witt erläuterte die Funktionsweise des Systems: „Man blickt auf einen Fixstern und verfügt über Bahndaten des Objekts sowie Informationen zur Sonnenbeleuchtung oder Ähnlichem, weil man weiß, welchen Himmelsausschnitt man betrachtet. Wenn das [Weltraumobjekt] vorbeizieht, kann man feststellen: ‚So ist es am Stern vorbeigezogen.‘ Aus diesen Abständen kennt man die Position des Sterns und die des Weltraumobjekts. So lässt sich die eigene Position bestimmen.“
Wie könnte ein solches Navigationssystem praktisch in einer Rakete oder einem Flugzeug eingesetzt werden? Zunächst müssten Daten zu den Positionen von Referenzsternen hochgeladen werden, damit das System den betrachteten Himmelsausschnitt bestimmen kann (Plate Solving). Hinzu kämen Bahndaten der relevanten Referenzsatelliten beziehungsweise Weltraumtrümmer für den jeweiligen Einsatzort und -zeitpunkt. Damit weiß die Kamera, welchen Himmelsbereich sie erfasst, und kann Satelliten oder Weltraumschrott anhand ihrer beobachteten Positionen identifizieren und mit den Bahndaten abgleichen.
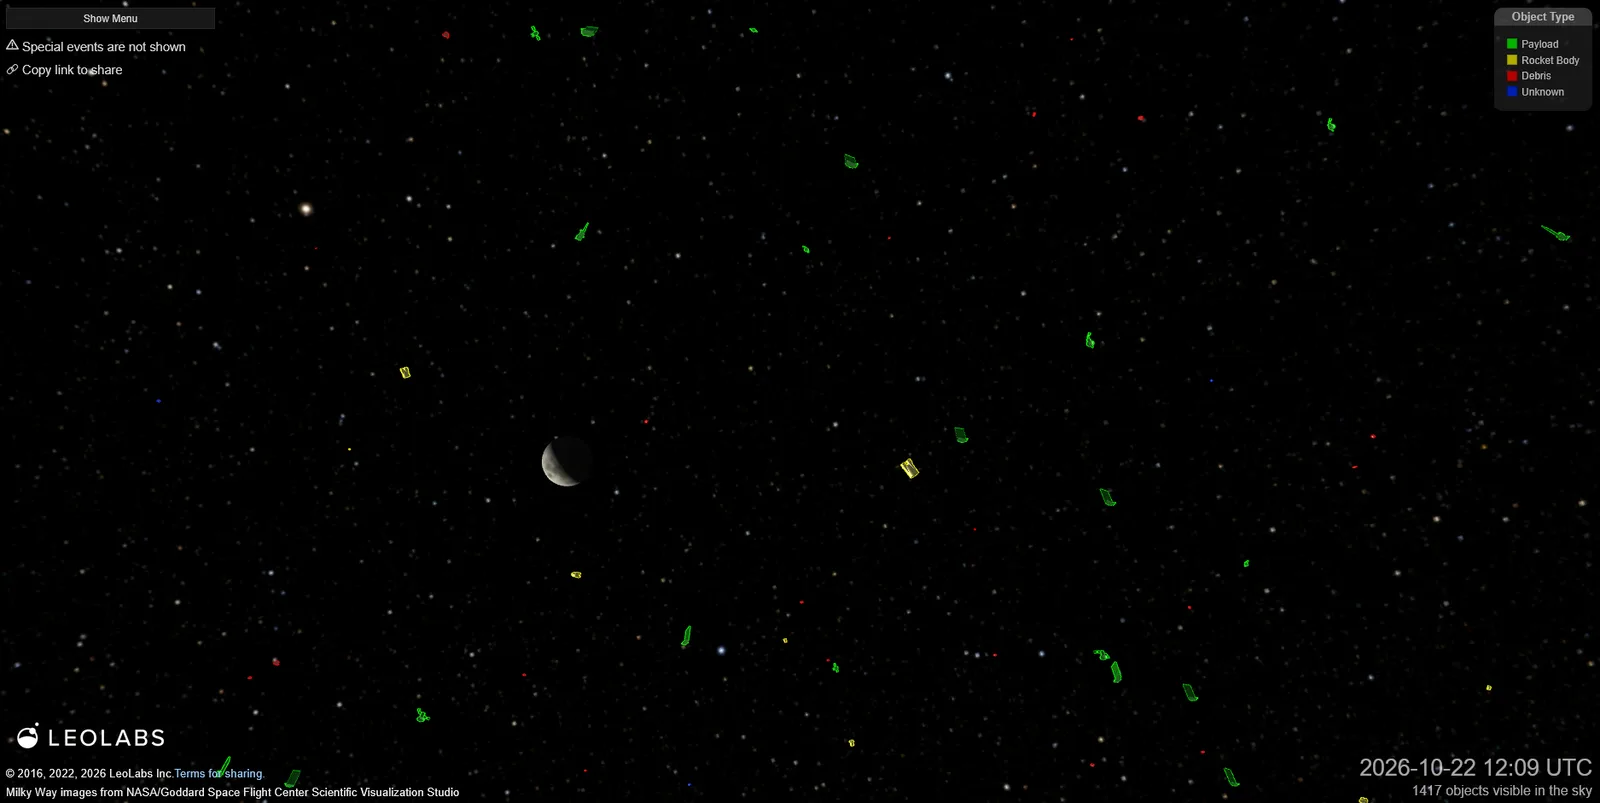
Sobald sich das Flugzeug oder die Rakete bewegt, richtet die Kamera ihren Blick auf einen bestimmten Himmelsausschnitt. Da sie weiß, welcher Bereich des Himmels zu sehen ist, dienen die Sterne gewissermaßen als Koordinatengitter. Die Kamera nimmt wiederholt Bilder der bekannten Satelliten und/oder Weltraumtrümmer auf, während diese sich vor dem ausgewählten Sternenhintergrund bewegen.
Das System kann anschließend die Winkelabstände zwischen mehreren Weltraumobjekten und den Hintergrundsternen zu verschiedenen Zeitpunkten messen. Diese Messungen werden mit den Winkelabständen verglichen, die die Kamera auf Grundlage der vom INS geschätzten Position erwarten würde. Die Abweichung wird einem Filter in einem Bordcomputer zugeführt, der daraus eine Korrektur der INS-Positionsschätzung berechnet. Da die Drift des INS mit der Zeit weiter zunimmt, sind fortlaufende Positionsaktualisierungen erforderlich, um die Genauigkeit zu erhalten.
Laut einer Broschüre von Honeywell Aerospace verfügt CNAV außerdem über einen Rückfallmodus, der ausschließlich Sterne nutzt, falls keine Weltraumobjekte verfügbar sind. Mit einer angegebenen kreisförmigen Fehlerwahrscheinlichkeit (CEP) von unter einer Seemeile pro Stunde (unter 1.852 m/h) ist dieser Modus jedoch deutlich weniger genau als der Betrieb mit zusätzlichen Weltraumobjekten, bei dem eine CEP von unter 25 m möglich sein soll.
Das neue CNAV ist zweifellos eine interessante Technologie. Betrachtet man die Sache jedoch aus größerer Entfernung, sollte die Tatsache, dass inzwischen so viele Satelliten und Weltraumschrottteile die Erde umkreisen, dass sie für eine zuverlässige Navigation genutzt werden können, auch als Warnsignal dienen: Der Raum über unserem Planeten ist ausgesprochen voll und unübersichtlich geworden. Solange diese Objekte existieren, können sie allerdings ebenso gut einem nützlichen Zweck dienen – und die Navigation ohne GNSS ist dafür ein gutes Beispiel.
Navigation mithilfe magnetischer Anomalien: Magnetfeldlinien erfassen
Eine weitere interessante Technologie, die Honeywell Aerospace vorstellte, nutzt das Erdmagnetfeld, um die Genauigkeit von INS zu verbessern. Sie bildet die Grundlage des unternehmenseigenen Systems Magnetic Anomaly Aided Navigation (MAAN), das auch als „MagNav“ bezeichnet wird.
Witt erklärte, MAAN funktioniere durch „den Abgleich mit einer Magnetfeldkarte, indem das System das Magnetfeld erfasst“. Warsight fragte, ob dies problematisch sei, da sich Magnetfelder mit der Zeit verändern. Witt antwortete, die Felder seien „nicht so starken Schwankungen unterworfen, weil wir lokale Magnetfeldkarten und nicht die Polarkarten betrachten“.
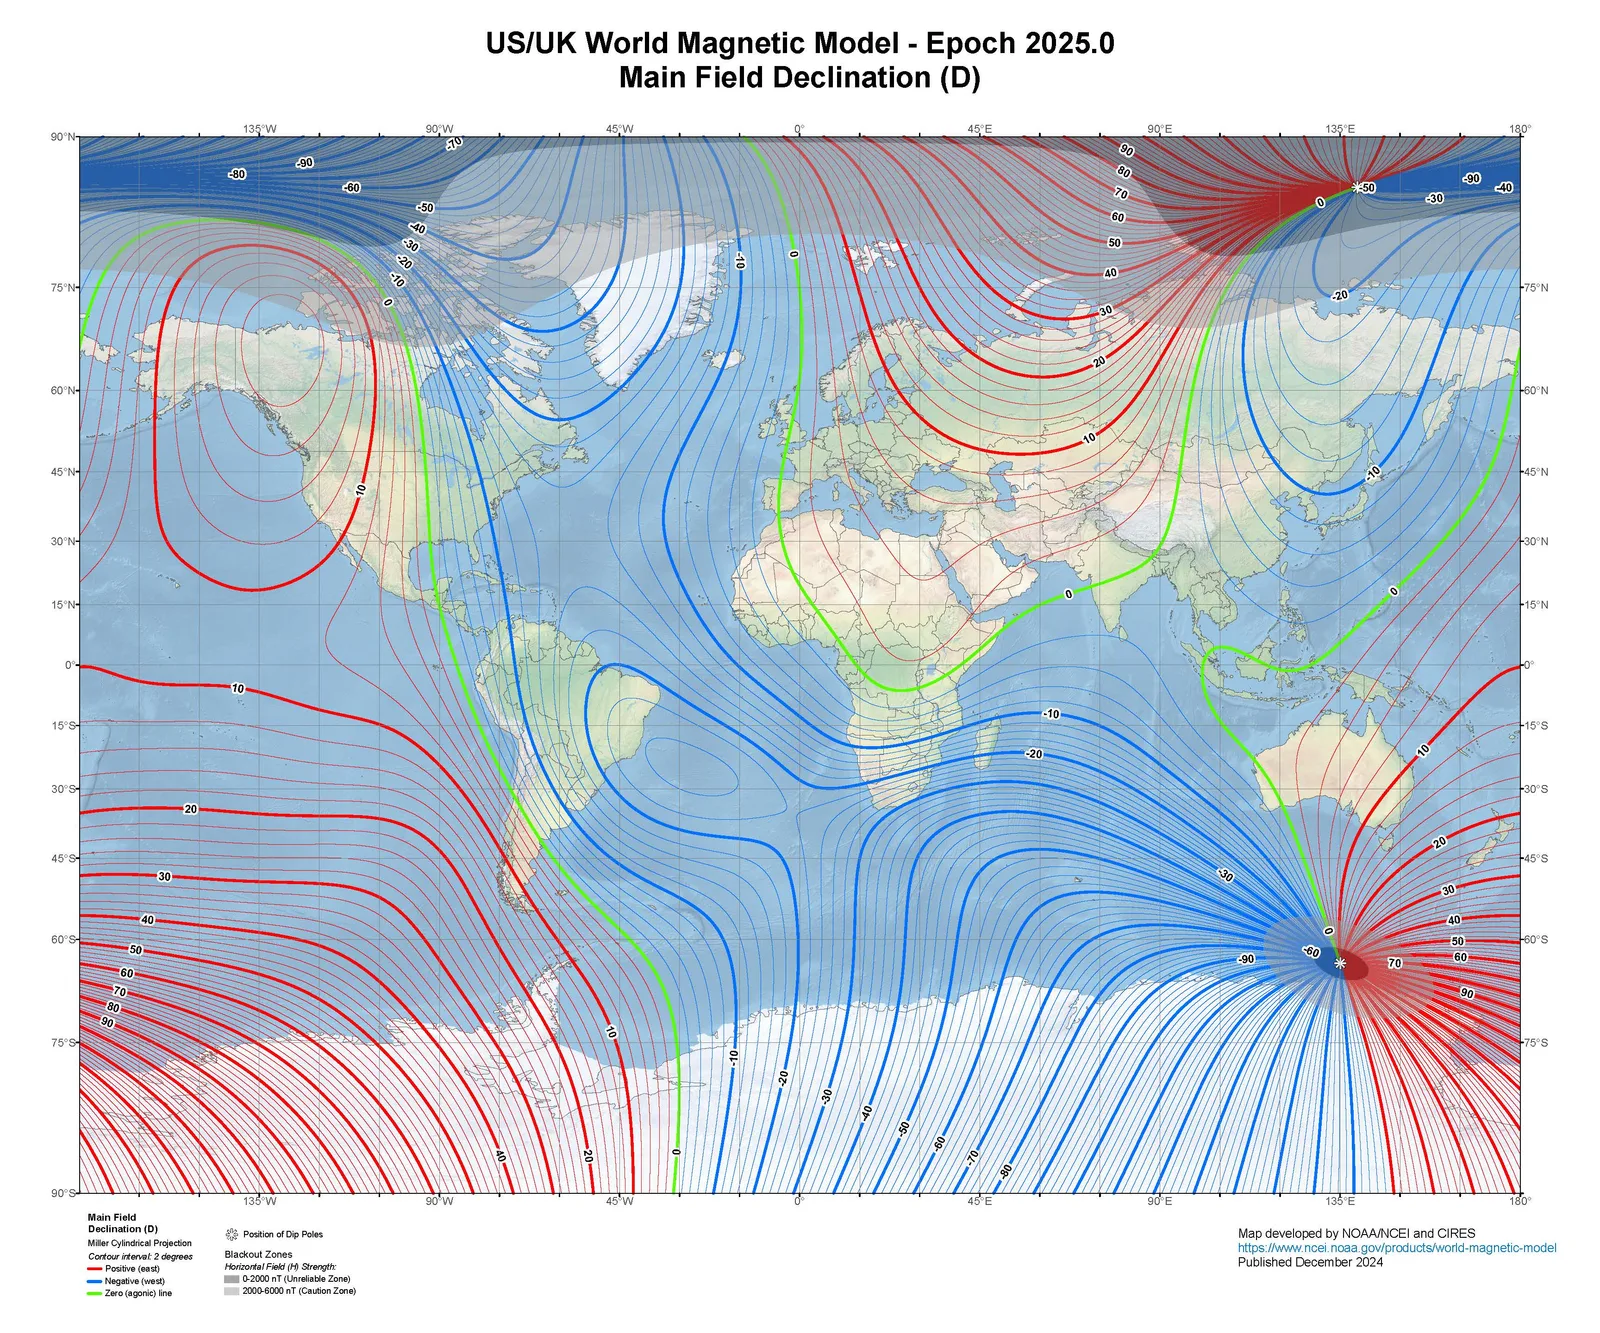
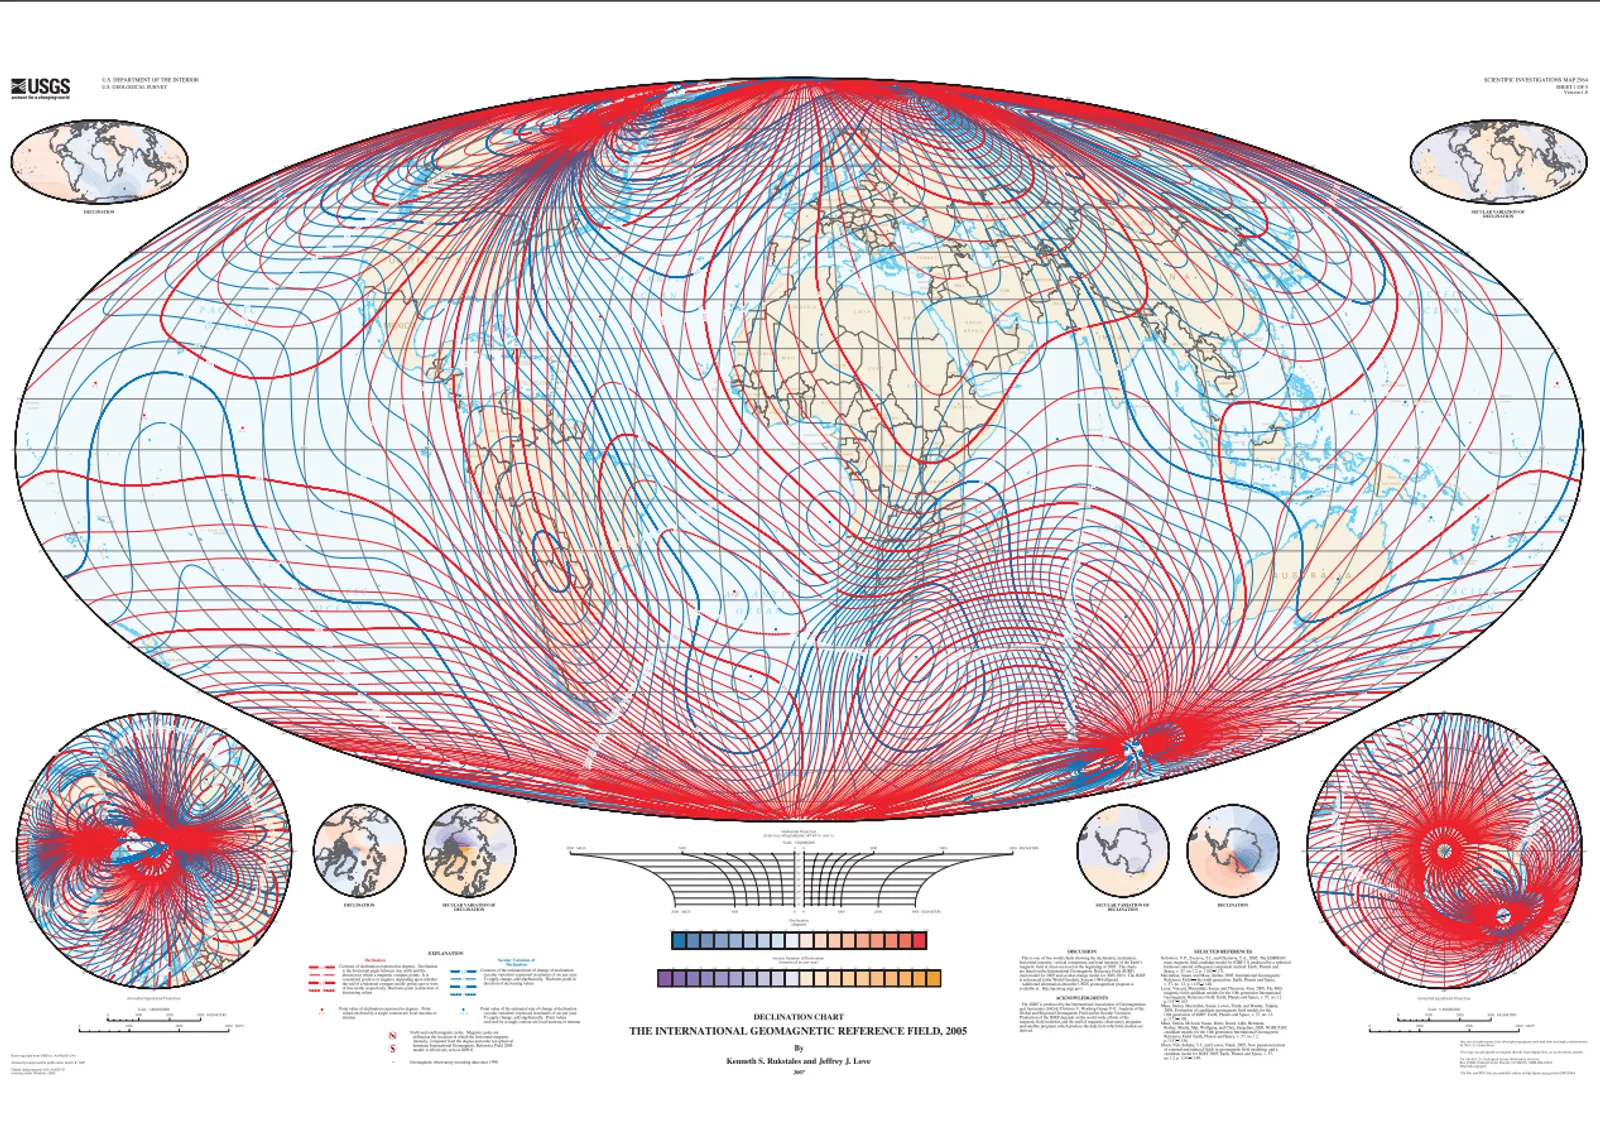
Magnetfeldkarten der Erde wurden von verschiedenen Einrichtungen erstellt, darunter der US National Geospatial-Intelligence Agency (NGA), dem UK Defence Geographic Centre (DGC), dem British Geological Survey (BGS), der International Association of Geomagnetism and Aeronomy (IAGA), dem United States Geological Survey (USGS) und der National Oceanic and Atmospheric Administration (NOAA).
Diese Karten werden anhand von Daten magnetischer Messsysteme erstellt. Dabei kann es sich um bodengestützte Observatorien oder weltraumgestützte Systeme handeln, etwa die SWARM-Satellitenmission der ESA.
Die Karten können in ein Navigationssystem mit einem hochempfindlichen Magnetometer geladen werden. Ein Vertreter von Honeywell Aerospace bestätigte, dass das Unternehmen ein Quantenmagnetometer entwickelt. Diese Sensoren können Positionsinformationen gewinnen, indem sie Magnetfeldlinien erfassen und mit der an Bord gespeicherten Magnetfeldkarte vergleichen.
Auf eine Frage von Warsight zur Genauigkeit der Magnetfeldkarten antwortete Witt: „Nicht alle Karten sind hochgenau. Das ist tatsächlich eine der Herausforderungen in der magnetischen Umgebung. Daran arbeiten wir ebenfalls.“
Zur Genauigkeit des MAAN-Systems insgesamt sagte Witt: „Es kann eine Region zuordnen, aber es wird einen Fehler geben, und dieser Fehler ist nicht gering. Wir sprechen nicht von GPS-Genauigkeiten von fünf Metern oder weniger. Der Fehler ist tatsächlich ziemlich groß. Das System bringt einen also in einen bestimmten Positionsbereich.“
Wie groß ist dieser Bereich? Laut einer Broschüre von Honeywell Aerospace erreicht MAAN eine CEP von unter 200 m. Zum Vergleich stufte eine im Juni 2025 veröffentlichte Studie des Lawrence Livermore National Laboratory (LLNL) mit dem Titel How Quantum Sensing Will Help Solve GPS Denial in Warfare die magnetische Navigation (MagNav) in einen Genauigkeitsbereich von 100 bis 1.000 m ein. Die Studie stellte fest: „Die Genauigkeit hängt von Geschwindigkeit, Flughöhe, der Korrektur des Magnetfelds des Fahrzeugs sowie der Qualität und Auflösung der Karte ab. In Gebieten mit nur wenigen Anomalien nimmt die Navigationsleistung ab.“
Der LLNL-Bericht erläuterte außerdem praktische Aspekte von MagNav: „Es gibt weitere natürliche, zeitlich veränderliche Quellen von Magnetfeldern – etwa Weltraumwetter und Strömungen im Erdmantel –, die bei der Verwendung magnetischer Karten berücksichtigt werden müssen. Glücklicherweise gibt es in einer Höhe von einigen Hundert Metern bis zu einigen Kilometern über der Erdoberfläche einen günstigen Bereich, in dem die Beiträge zeitabhängiger Magnetfelder und menschengemachter Strukturen minimiert sind und das Anomaliefeld der Erdkruste deutlich hervortritt. Das macht MagNav besonders attraktiv für Luftfahrzeuge und gelenkte Munition, sofern die Quantensensoren die strengen Anforderungen an Größe, Gewicht und Leistungsaufnahme (SWaP) erfüllen. MagNav ist auch in Bodennähe möglich, allerdings kann die Genauigkeit dort eingeschränkter sein.“
Gravimetrische Navigation: Die verborgene Topografie der Schwerkraft erfassen
Die letzte mit Honeywell Aerospace besprochene Navigationstechnologie war die gravimetrische Navigation, häufig als GravNav abgekürzt.
Zu den von Honeywell Aerospace vorgesehenen Anwendungen sagte Witt, der wichtigste Einsatzbereich sei die Unterwassernavigation. Das Unternehmen ergänzte, dieser Ansatz sei „besonders relevant für Unterwassermissionen mit langer Einsatzdauer, bei denen eine herkömmliche GNSS-basierte Navigation nicht verfügbar ist“.
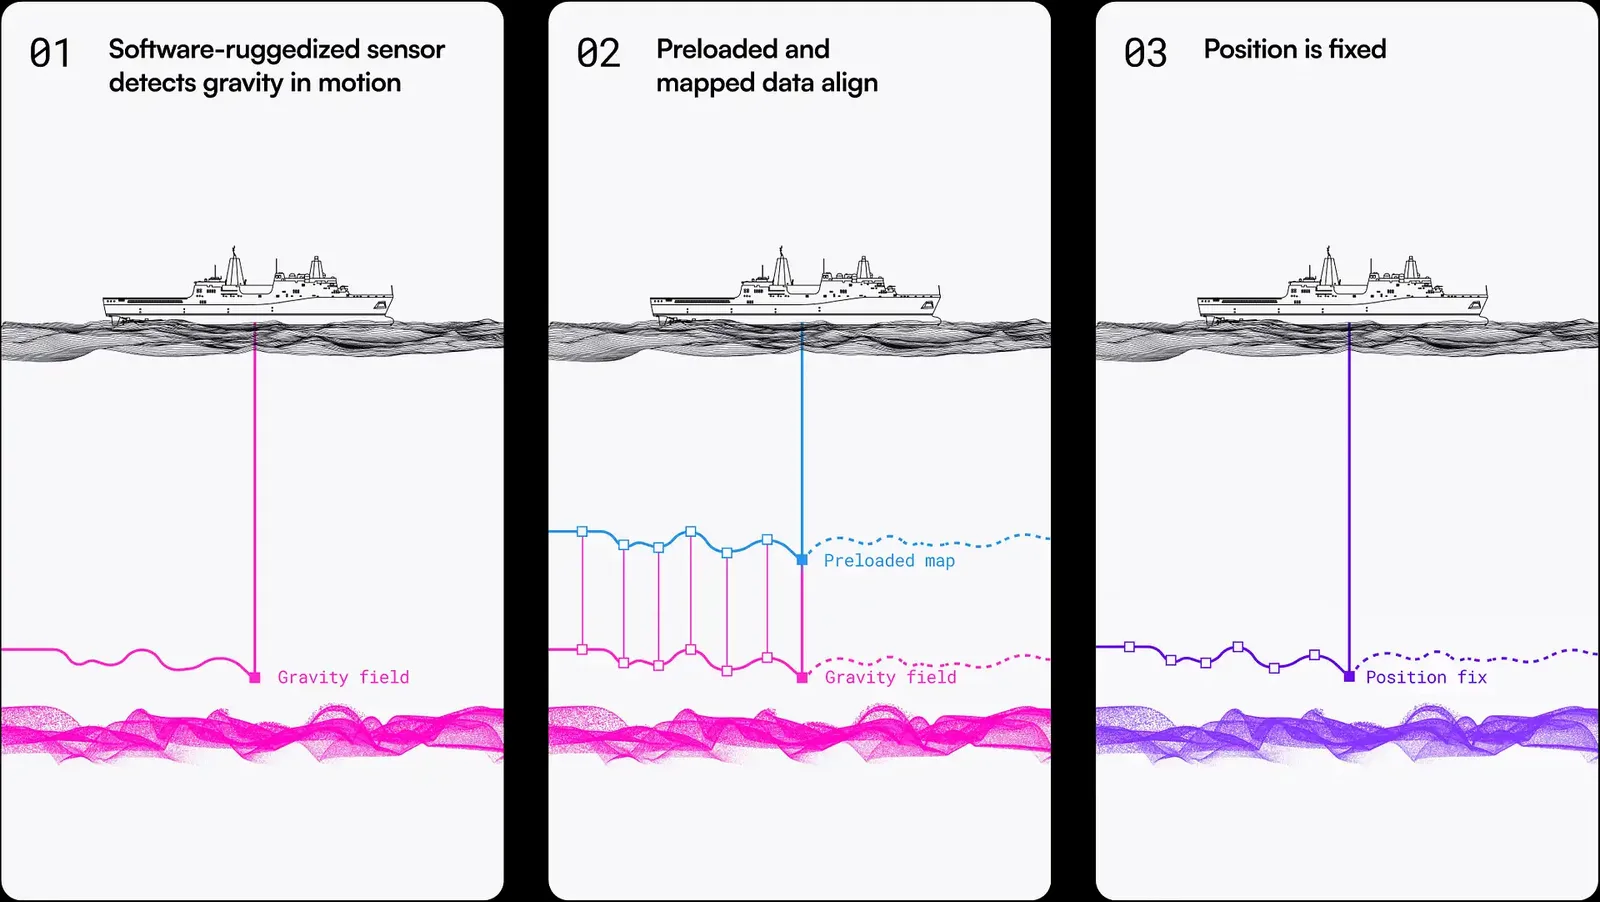
Wie funktioniert das? Ähnlich wie MagNav greift das System auf zuvor geladene Karten zurück. In diesem Fall werden jedoch lokale Veränderungen der Stärke des Erdschwerefelds gemessen.
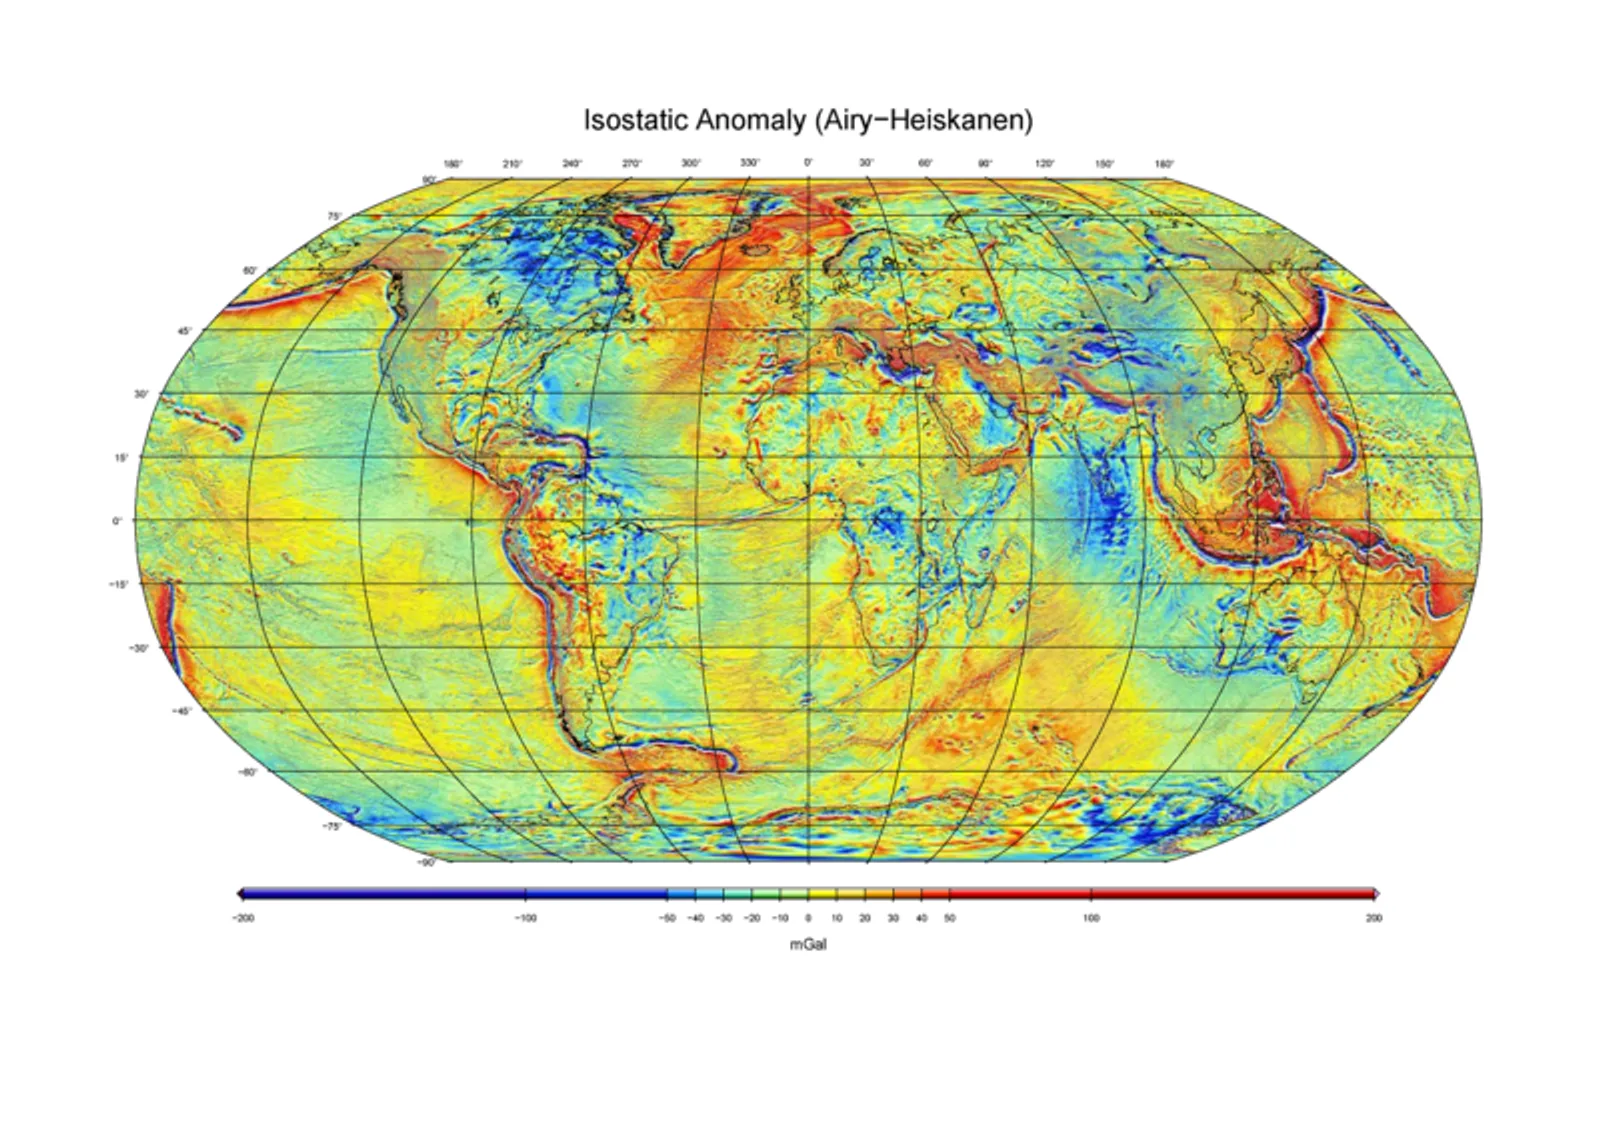
Laut NASA führen „die unterschiedliche Oberflächentopografie und die kontinuierliche Bewegung des Wassers dazu, dass verschiedene Regionen der Erde mehr oder weniger Masse aufweisen als andere“. Diese Unterschiede lassen sich erfassen und kartieren. Satelliten wie die beiden GRACE-Satelliten der NASA und der GOCE-Satellit der ESA haben das Schwerefeld der Erde kartiert – GRACE von 2002 bis 2017 und GOCE von 2009 bis 2013. Dabei wurden lokale Abweichungen festgestellt und Veränderungen im Zeitverlauf beobachtet.
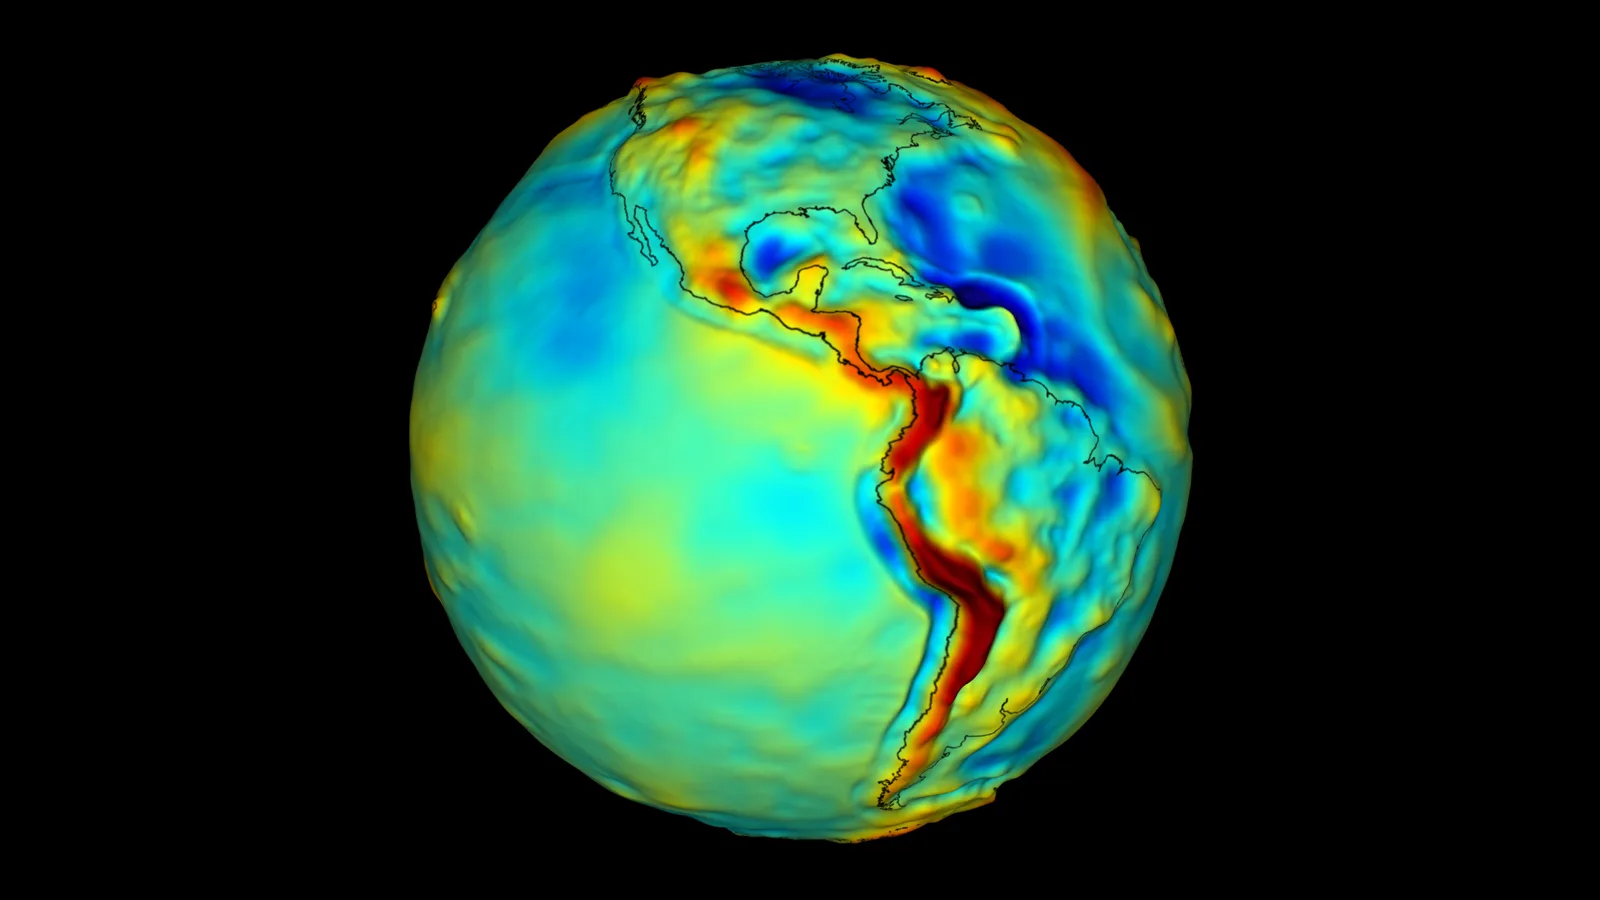
Wie genau ist das Verfahren? Honeywell Aerospace nannte im Gespräch keine konkrete Zahl. Der LLNL-Bericht gibt jedoch einen Genauigkeitsbereich von 2.000 bis 10.000 m für GravNav an. Die Genauigkeit sei „durch die Auflösung und Qualität der verfügbaren Karten gravitativer Anomalien begrenzt. Auch an Orten mit nur wenigen gravitativen Anomalien verschlechtert sich die Leistung“.
Der LLNL-Bericht erläuterte auch einige aktuelle Einschränkungen der Technologie: „GravNav weist viele Gemeinsamkeiten mit MagNav auf. Wie das Erdmagnetfeld variiert auch die Stärke des Erdschwerefelds je nach Standort geringfügig, unter anderem aufgrund von Geländeformen wie Bergen und Tälern sowie Schwermetallvorkommen. Gravitationsänderungen sind jedoch schwächer und erstrecken sich über größere Entfernungen als magnetische Anomalien. Die schwachen Signale begrenzen die Präzision von GravNav und erfordern mehr Messzeit sowie größere zurückgelegte Entfernungen – Dutzende Meilen oder mehrere Stunden bis Tage –, um genügend Daten für eine Positionsbestimmung zu sammeln.“
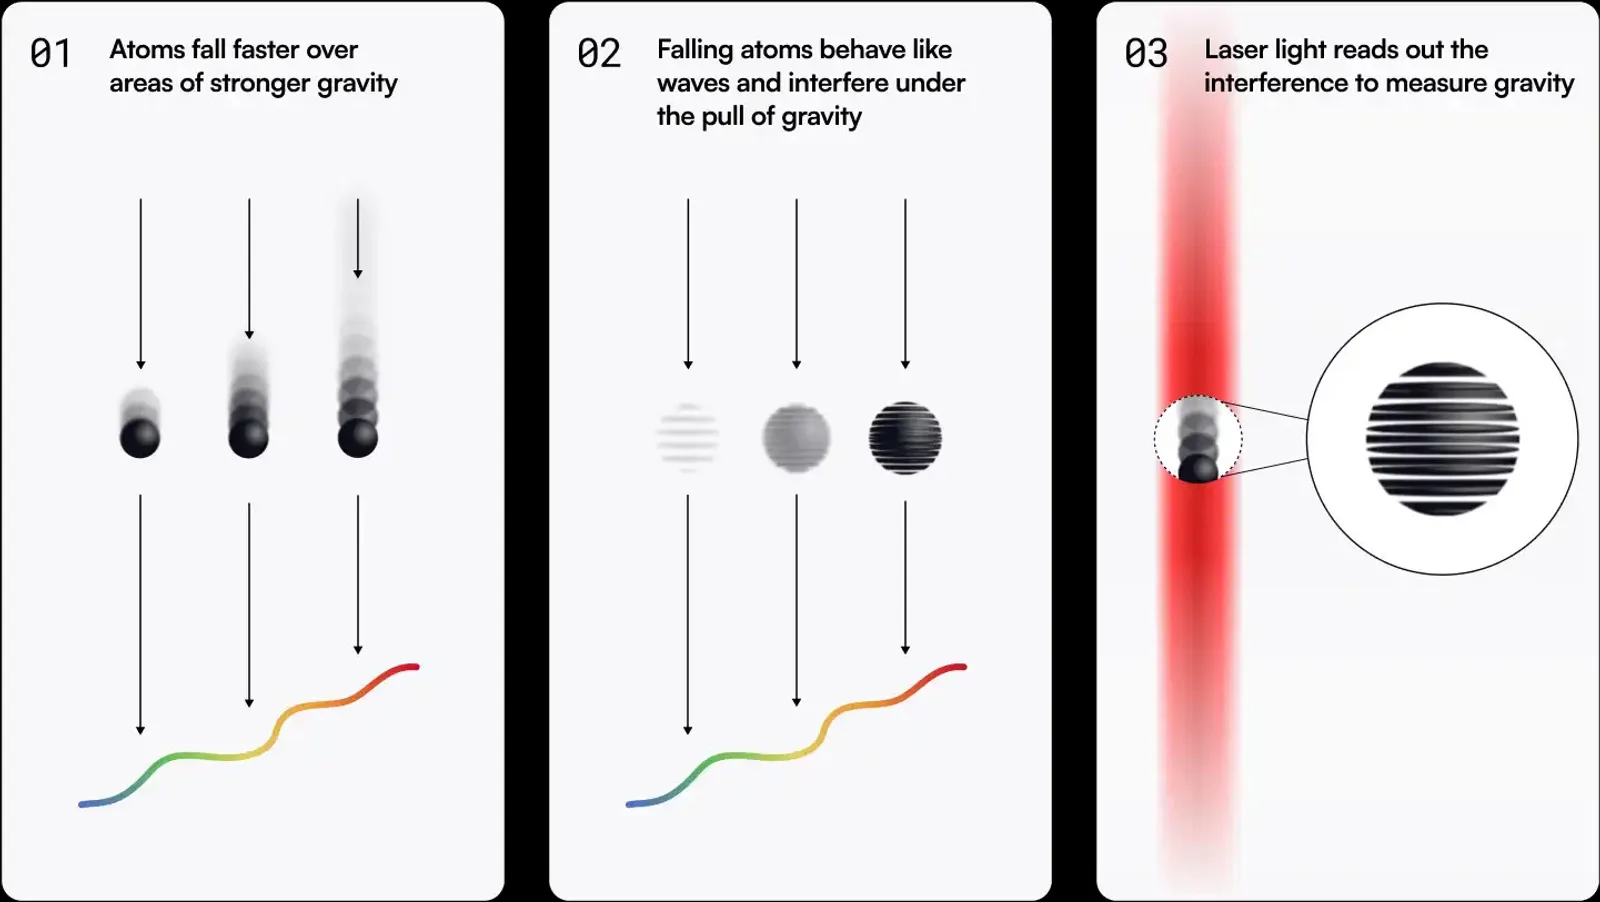
Der Bericht stellte jedoch auch fest, dass eine neue Generation von „Quanten-Gravimetern und -Gradiometern ihre klassischen Gegenstücke hinsichtlich Empfindlichkeit, Praxistauglichkeit im Feld und Genauigkeit bereits übertroffen hat und damit eine deutliche Verbesserung des Nutzens von GravNav verspricht“.
Weiter hieß es: „Atomare Gravimeter werden zunehmend kompakter und robuster, müssen nicht neu kalibriert werden und bieten trotz des vergleichsweise frühen Entwicklungsstands der Technologie bereits eine bessere Langzeitstabilität und höhere Präzision als klassische Geräte.“
Es ist durchaus denkbar, dass der von Honeywell Aerospace geplante gravimetrische Sensor ein Quanten-Gravimeter sein soll. Vor der Aufspaltung von Honeywell in drei Unternehmen im Jahr 2025 – Honeywell Technologies, Honeywell Aerospace und Solstice Advanced Materials – betrieb das Unternehmen die Sandia National Laboratories. Sandia arbeitet seit mindestens Mitte der 2010er-Jahre an zahlreichen Gravimetrie-Technologien, darunter Quanten-Gravimetrie, wie eine Veröffentlichung zeigt. Nach der Aufspaltung wurde Sandia Honeywell Aerospace zugeordnet; Informationen dazu bietet Honeywell Aerospace.
Honeywell Aerospace ist nicht das einzige Unternehmen, das sich mit Quanten-Gravimetrie beschäftigt. Am 27. August 2026 gab das australische Quantentechnologieunternehmen Q-CTRL an, eine weltweit erste Felddemonstration durchgeführt zu haben. Dabei erreichte ein Schiff während einer Reihe vollständig GNSS-unabhängiger Navigationstests durch den Abgleich mit Schwerefeldkarten im Korallenmeer vor der Ostküste Australiens eine Positionsgenauigkeit von einer Seemeile (1.852 m). Für die Tests wurde die Genauigkeit des Gravimeters an Bord mithilfe von Q-CTRLs Ironstone Opal verbessert, das Umgebungsrauschen im System entgegenwirken soll.
Aufbau einer Navigationsarchitektur für Umgebungen ohne GNSS
Neben CNAV, MAAN und GravNav arbeitet das Unternehmen laut Witt an mehreren weiteren Sensoren, die ebenfalls die Navigation in Umgebungen ohne GNSS ermöglichen sollen.
Dazu zählen das Honeywell Radar Velocity System (HRVS), ein doppler-radarbasiertes System zur Geschwindigkeitsaktualisierung, das klein genug ist, um an einer kleinen bis mittelgroßen Drohne montiert zu werden; eine atomare Uhr in „Münzgröße“; bildgestützte Navigation; Geländevergleich; Navigation mithilfe von Satellitenkonstellationen im niedrigen Erdorbit (LEO) – im Prinzip ähnlich wie herkömmliches GNSS, jedoch mit stärkeren Signalen über kürzere Entfernungen – sowie verschiedene weitere Ansätze.
Wie die zuvor beschriebenen Systeme sollen auch diese Technologien die Genauigkeit von INS auf unterschiedliche Weise verbessern.
Zusammengeführt werden diese unterschiedlichen Systeme durch die Software Honeywell Alternative Navigation Algorithms (HANA). Witt erklärte, die Software sei „ein Sensorfusionssystem, das die verschiedenen Eingangsdaten verarbeitet und deren Fehlerraten kennt. Es gleicht sie mit dem Trägheitsnavigationssystem ab, entscheidet, welche Daten zu welchem Zeitpunkt verwendet werden sollen, und informiert den Nutzer außerdem darüber, wie weit die geschätzte Position möglicherweise von der tatsächlichen Position abweicht“.
Diese Software ist nicht mit dem ebenfalls HANA genannten Konzept Honeywell Alternative Navigation Architecture zu verwechseln. Letzteres bezeichnet im Wesentlichen das gesamte Produktportfolio des Unternehmens für die Navigation in Umgebungen ohne GNSS.
Da Stör- und Täuschungsmaßnahmen im Bereich der elektronischen Kampfführung immer ausgefeilter werden, wird die Fähigkeit zur zuverlässigen Navigation ohne GNSS zunehmend unverzichtbar. Die meisten der hier vorgestellten Technologien sind zwar noch nicht vollständig einsatzbereit, stehen jedoch kurz vor dem Abschluss ihrer Entwicklung. Sie zeigen damit einige der fortschrittlichsten Ansätze, die sich derzeit in der Entwicklung befinden, und geben einen Ausblick darauf, welche Technologien in naher Zukunft in Munition und militärischen Plattformen zum Einsatz kommen könnten.
Bleiben Sie auf dem Laufenden.
Die wichtigsten Nachrichten aus Verteidigung und Wehrtechnik — auf Ihrem Kanal.
Vielen Dank für Ihre Anmeldung!

Neuigkeiten direkt auf Ihr Handy: Scannen Sie den QR-Code — oder öffnen Sie den Kanal direkt.
Kanal öffnenKostenlos · jederzeit verlassen · Ihre Nummer bleibt für uns anonym.